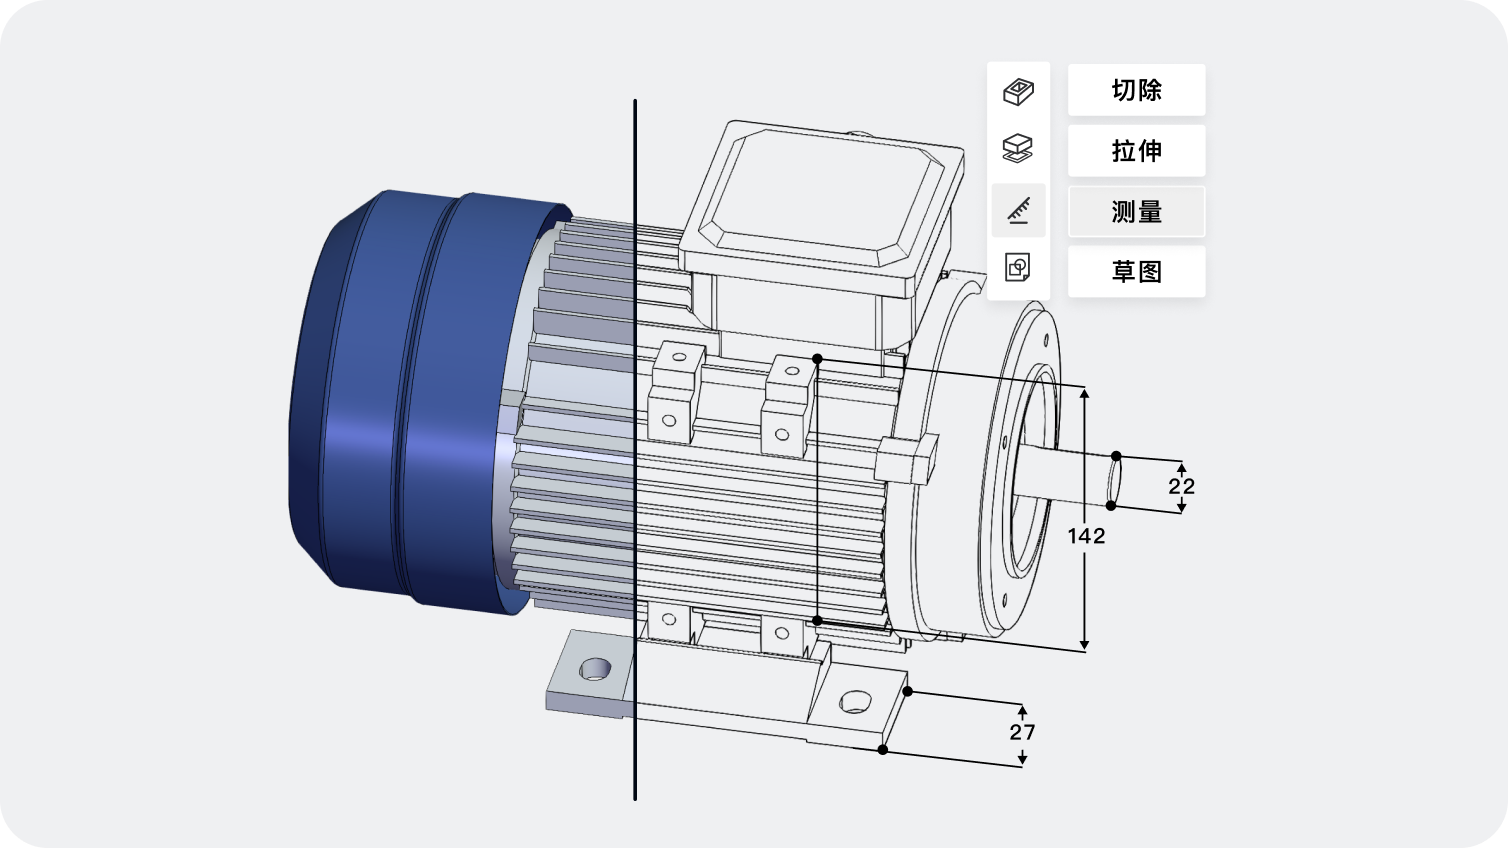


多专业同床异梦,单元评审像接力赛
机械画结构、电气布线、气路选型、控制写程序,各自用各自的工具。 单元评审靠截图接力、接口确认靠会议对齐, 一个问题在不同专业之间转几圈,才能锚定到模型上的具体位置。


机器人项目大多是多专业、快节奏的项目制交付:评审跨专业、变更跨系统、经验靠人带。缺少统一的原生云CAD数据源时,这三件事会互相放大,最终都变成交付风险。
机械画结构、电气布线、气路选型、控制写程序,各自用各自的工具。 单元评审靠截图接力、接口确认靠会议对齐, 一个问题在不同专业之间转几圈,才能锚定到模型上的具体位置。
项目周期被客户节点切割,ECN、BOM 与现场改动三线并行。 共享盘里的图纸和 ERP 里的 BOM 各改各的, 装配现场拿到手的不一定是生效版本,一次错版就是一次返工。
调试 SOP 靠纸面文档和口传心授,一套培训材料用上好几年。 设计已经改了几轮,培训内容还停在旧版本, 新项目一启动,一切又得从头再教一遍。

一份云端 3D 模型,就是机、电、气、控制各专业的共同评审现场。批注直接钉在模型的具体位置上,问题、责任人和当前有效版本自动绑定。

以 ZIXEL 3D CAD 模型为变更源头,围绕模型、BOM、审批和项目空间做关联分析,影响范围先看清再动手,围绕同一生效版本发布下发。

调试步骤、装配指导与客户培训材料直接从最新模型生成:设计改到哪,内容跟到哪,项目经验沉淀为可复用的 3D 资产。
不必一步到位。按「小步试点→同图协作→版本受控→经验复制」四步推进:先在一条最痛的业务链路上跑通价值,再逐步扩展到更多团队与系统,让每一步的投入产出都清晰可见。
从最影响交付效率的一个场景切入,例如单元评审或变更下发,小范围快速验证价值,先在团队里建立共识。
让设计、工艺、采购、交付围绕同一份云端模型协作,批注与问题直接绑定版本,告别截图接力和邮件考古。
图纸、BOM、审批、发布纳入统一受控流程,任何变更可追溯、可回滚,现场永远对准当前生效版本。
把调试 SOP、说明书与培训内容挂上同一条数据链,一个项目沉淀的经验,直接复制给下一个项目。
以 ZIXEL 3D CAD 云原生平台为基石,从试点到推广全程陪跑,让设计、协同、交付与培训能力稳步落地。
深入机器人与自动化企业的真实项目流程,围绕三维装配出图、BOM 协同与版本受控做部署适配,而不是让企业迁就工具。
懂机器人行业场景的客户成功经理全程陪跑,协助划定试点范围、梳理协同权限、把控落地节奏。
围绕机电一体化评审、ECN/BOM 变更控制等高频场景定制课程,让设计、工艺、交付团队快速形成云原生工作习惯。
复杂建模、格式兼容、跨部门协同、交付培训等问题快速响应,保障每一个项目节点稳定运转。
建议从协作链条最长、价值最容易验证的环节切入,例如机电一体化单元评审或变更下发闭环。先跑通一个场景,再向 3D 工艺、调试培训等场景扩展。
可以。协作范围广、希望快速见效的团队适合先在云端试点;对数据隔离、权限审计要求更高的业务,可平滑切换为私有化或内网部署。
不会。ZIXEL 支持渐进式接入:先独立跑通一个高价值场景,再通过 SDK / API 把 3D 看图、版本与工艺能力接入现有系统。
支持 DWG / DXF / STEP / IGES / SolidWorks 等 50+ 主流 2D/3D 格式,既有设计资产无需重建,即可接入云端协同。
公有云 SaaS、私有化部署、内网部署三种路径均可,按企业的协同范围、IT 架构与数据管理要求灵活选择。
能。依托云端算力与模型轻量化技术,查看、评审、批注均在浏览器内完成,不依赖高性能图形工作站。
